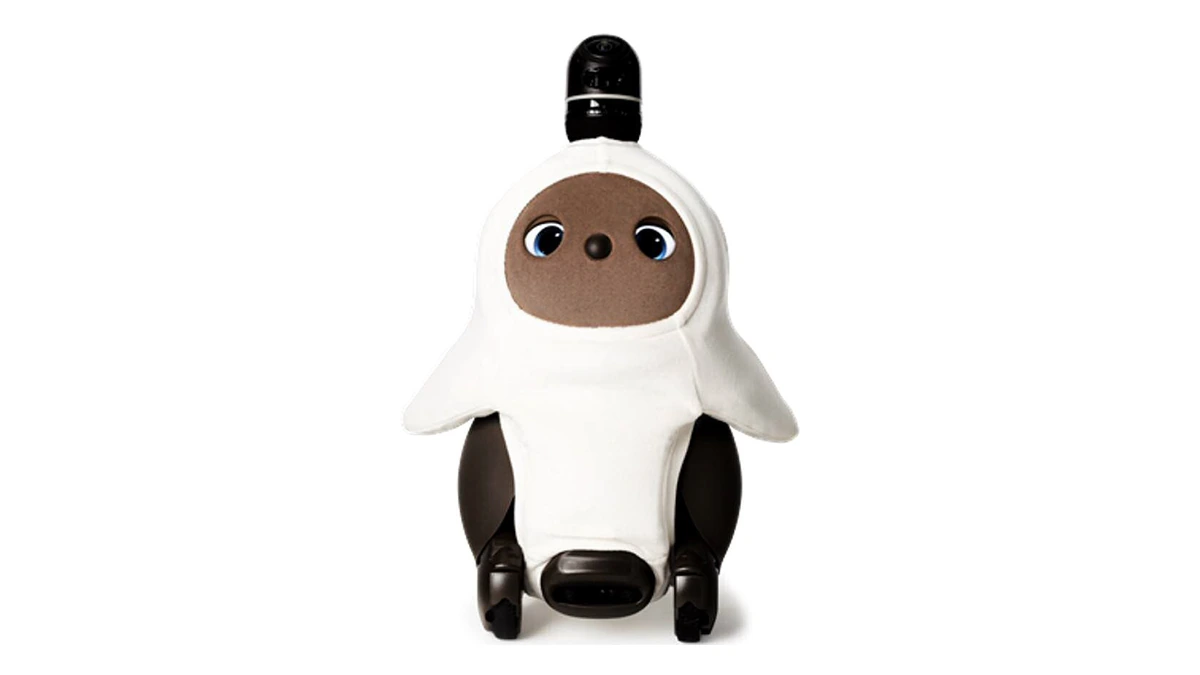
寄り添うAI玩具を開発するなら、使う人が手を伸ばしてなでるという、一つの行動から始められます。玩具はどう反応するでしょうか。同じ音を流し続けるのでしょうか。それとも「あなたに気づいたよ」と伝えるのでしょうか。
このように考えると、会話や読み聞かせといった機能を並べるよりも、実際のやり取りに近づけます。玩具を抱いているときに、何が見え、何が聞こえ、どんな感触がするか。そのすべてが体験を形づくります。こうした細部が、玩具が生きているように感じられる理由を説明してくれます。
何に反応しているか分かりやすくする
小さなペットを設計していると想像してください。頭に手を置くと、頭を動かし、目を細め、柔らかな声を出します。これによって、触れたことと、その後の反応との関係が分かりやすくなります。使う人は、何に反応しているのかを理解できます。
表情が無作為に流れ続け、音も触れられたことと結びついていなければ、機能自体はすべてそろっていても、使う人には自分を感知したのか分かりにくいかもしれません。やり取りを評価する際は、使う人が直前に何をしたか、玩具がどう反応したか、そして両者が結びついているかを確認します。
ボタンも、やり取りを始める適切な手段になり得ます。大切なのは、押した後の反応が明確であることと、その操作が製品のキャラクターや遊び方に合っていることです。
視線・音・動きを連動させる
日本のGROOVE Xが開発した家族型ロボットLOVOTは、言葉による会話を中心としない事例です。新華社は2024年の中国国際輸入博覧会の報道で、視線、触れ合い、独特の声を通じてコミュニケーションを取る様子を紹介しました。
LOVOTの公式技術情報では、バージョン3.0における視線、まばたき、瞳の見え方の変化が説明されています。声は、自身の状態や状況に応じて変わります。体にあるタッチセンサーがなでられたことを検知し、動きで応えます。
これらの機能は、一つのやり取りの中でまとめて考えられます。視線はどこに注意を向けているかを伝え、音や動きは反応を気づきやすくします。開発では、これらがどう連動するかを検討します。例えば、おとなしく甘えん坊なペットのキャラクターなら、鳴き声、表情、動きがその性格に合っているかを確かめます。
時間とともに起きる変化も、設計で考慮すべき要素です。LOVOTによると、ロボットは環境を学び、家族と触れ合う中で独自の個性を育みます。開発者にとっては、その場の反応だけでなく、過去のやり取りが後の振る舞いに影響するかどうかにも目を向ける手がかりになります。
やり取りに必要な条件を形や構造に反映する
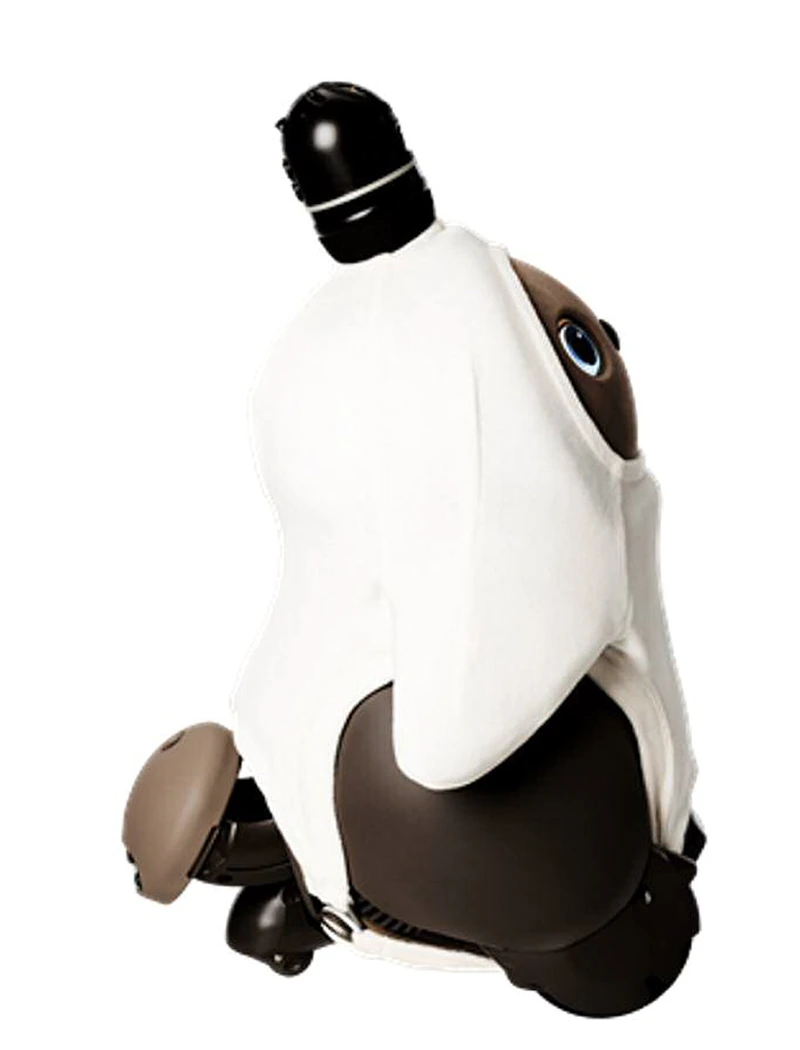
例えば、射出成形会社Worldboundgroupのように製品設計や組立も手がける企業では、こうした考え方が、実際の製品の形や構造に影響します。
頭を頻繁になでてもらう想定なら、触れてほしい範囲、表面の触り心地、検知方法を一緒に検討します。抱き上げてもらう想定なら、試作機を実際に使って確認します。どのように抱かれるか、体のどこに触れるか、その状態でも表情が見えるかを観察します。
筐体の部品分割や組立方法も、こうした動作を支える必要があります。例えば実物の試作機を使うと、よく手を置く場所に目立つ継ぎ目があることや、形状がディスプレイを隠してしまうことが分かる場合があります。観察した結果をもとに、構造を調整できます。
試作を始める際は、最も実現したい一つのやり取りを選びます。使う人が何をし、玩具がどう反応するかを書き出します。そのうえで、形状、材料、検知、応答を組み合わせて実現します。こうすることで、寄り添う感覚を、観察して改善できる具体的な要素として捉えられます。