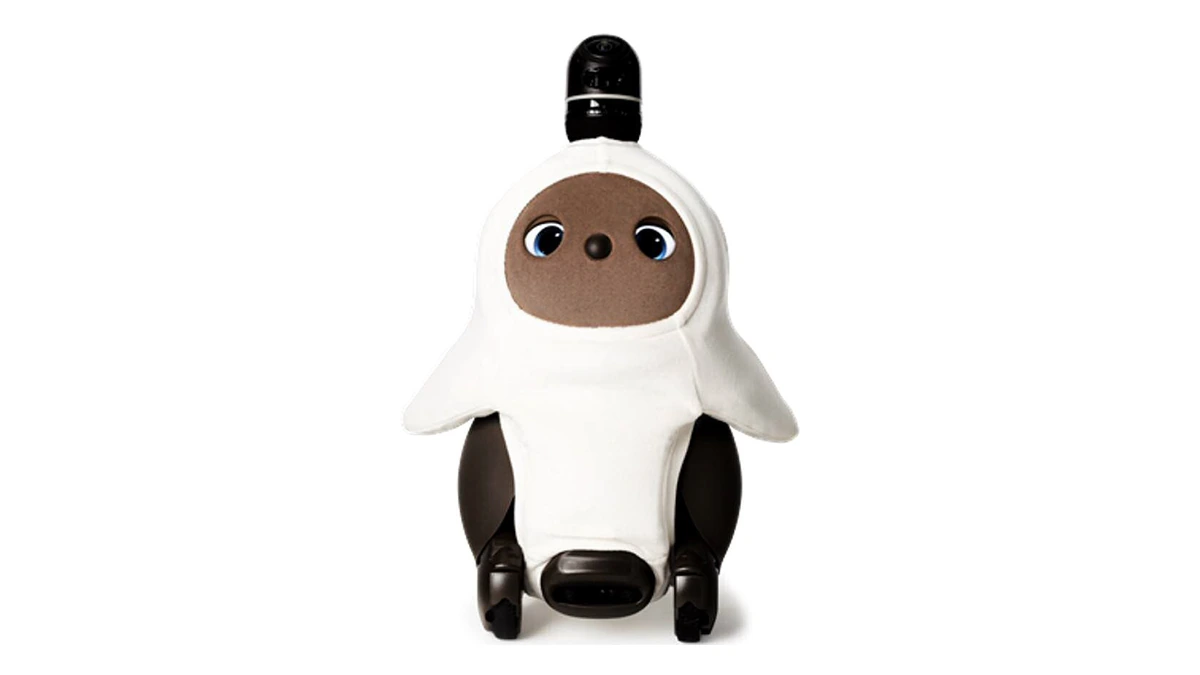
When developing a companion AI toy, you can start with one action: a user reaches out to stroke it. How does it respond? Does it keep playing the same sound, or does it show, « I’ve noticed you »?
Cette approche vous rapproche d’une interaction réelle davantage qu’une liste de fonctions comme la discussion ou le récit d’histoires. Ce que l’utilisateur voit, entend et ressent en tenant le jouet contribue à l’expérience. Ces détails aident à comprendre l’impression qu’un jouet est vivant.
Rendre la réaction facile à comprendre
Imaginez que vous conceviez un petit animal de compagnie. Lorsqu’une main se pose sur sa tête, il tourne la tête, plisse les yeux et émet un son doux. Cela crée un lien identifiable entre le contact et la réaction qui suit. L’utilisateur comprend à quoi il réagit.
Si les expressions défilent au hasard et que les sons n’ont aucun rapport avec le toucher, toutes les fonctions peuvent être présentes sans que l’utilisateur sache si le jouet a perçu sa présence. Pour évaluer une interaction, observez ce que l’utilisateur vient de faire, la réaction du jouet et le lien entre les deux.
Un bouton peut également être un bon moyen de déclencher une interaction. L’essentiel est que l’appui produise une réaction claire et que ce geste corresponde au caractère du produit et à sa manière d’être utilisé pour jouer.
Coordonner le regard, le son et le mouvement
LOVOT, un robot compagnon développé par l’entreprise japonaise GROOVE X, offre un exemple qui ne repose pas principalement sur la conversation. Dans sa couverture de l’Exposition internationale d’importation de la Chine de 2024, l’agence Xinhua décrivait sa manière de communiquer par le regard, le contact physique et des sons caractéristiques.
Les informations techniques officielles de LOVOT décrivent les variations du regard, du clignement des yeux et de l’apparence des pupilles dans la version 3.0. Ses sons varient selon son état et la situation. Les capteurs tactiles de son corps détectent les caresses, auxquelles il répond par des mouvements.
Ces fonctions peuvent être envisagées au sein d’une seule interaction. Le regard permet de comprendre où se porte son attention, tandis que le son et le mouvement rendent sa réaction perceptible. Pendant le développement, examinez leur fonctionnement commun. Pour un petit animal calme et affectueux, vérifiez par exemple que ses cris, ses expressions et ses mouvements correspondent à cette personnalité.
L’évolution dans le temps ajoute un autre aspect à la conception. Selon LOVOT, le robot développe sa propre personnalité en découvrant son environnement et en interagissant avec les membres de la famille. Pour les développeurs, cela invite à dépasser la réaction immédiate et à se demander si les interactions passées influencent le comportement ultérieur.
Intégrer les besoins d’interaction à la conception physique
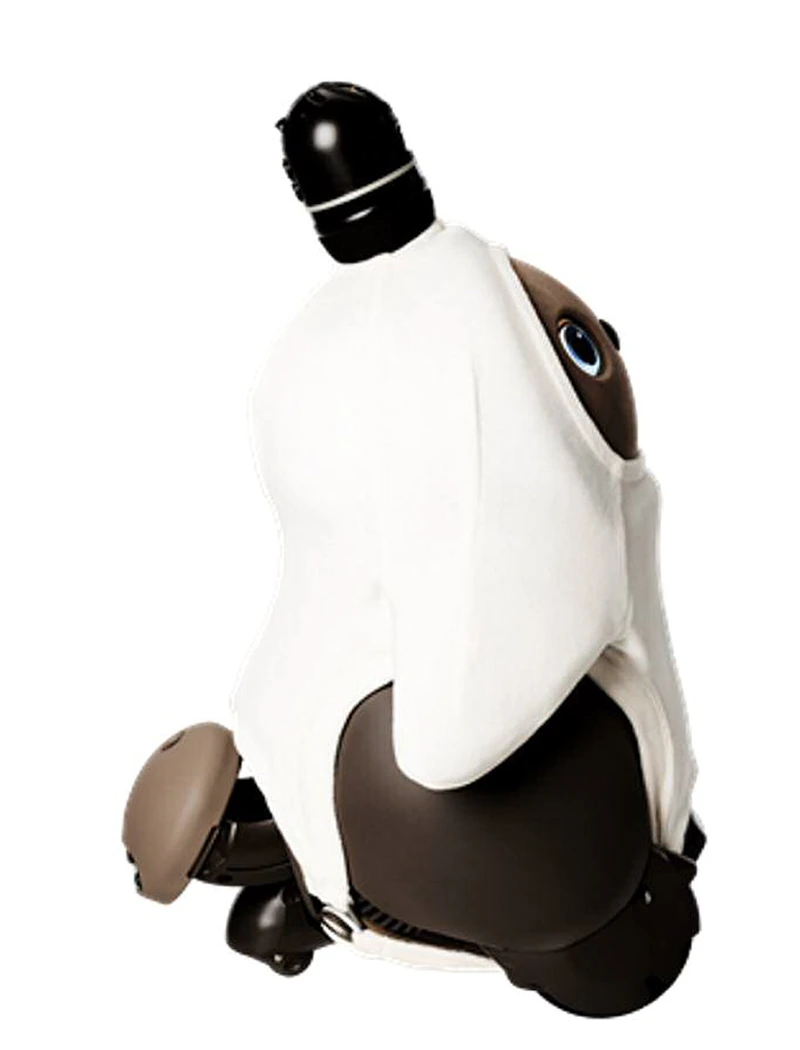
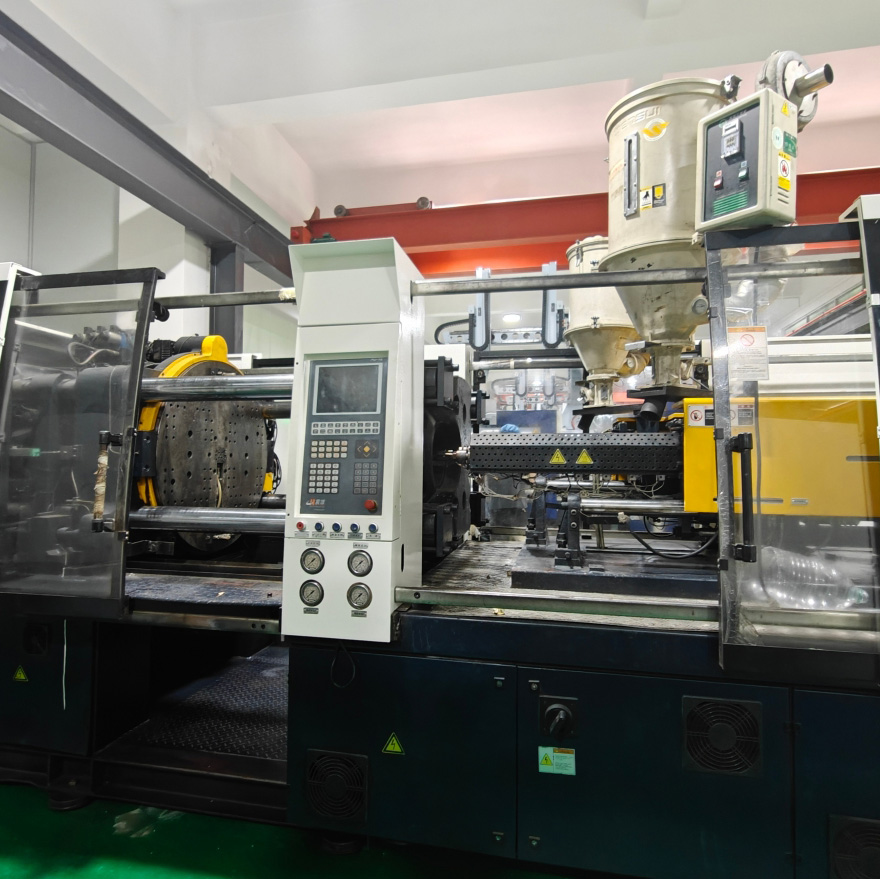
Pour uneentreprise de moulage par injectionentreprise comme Worldboundgroup, qui prend également en charge la conception et l’assemblage des produits, ces idées influencent la réalisation physique du produit.
Si les utilisateurs sont censés caresser souvent la tête, étudiez ensemble la zone de contact prévue, le toucher de la surface et le mode de détection. S’ils doivent le prendre dans leurs bras, observez le prototype en situation : comment le tiennent-ils, où touche-t-il leur corps et ses expressions restent-elles visibles ?
La manière de diviser le boîtier en pièces et de les assembler doit aussi permettre ces actions. Un prototype physique peut, par exemple, révéler un joint saillant là où la main se pose souvent, ou une forme qui masque l’écran. La structure peut ensuite être ajustée à partir de ces observations.
Au début du prototypage, choisissez l’interaction que vous souhaitez le plus réaliser. Décrivez ce que fait l’utilisateur et comment le jouet réagit. Réunissez ensuite la forme, les matériaux, la détection et la réponse pour la concrétiser. Le sentiment de compagnie se traduit ainsi en détails observables et améliorables.